Statica
Quando si parla di statica si fa riferimento a corpi in stato di quiete sui quali agiscono delle sollecitazioni ma comunque si trovano in una situazione di equilibrio.
Il corpo da prendere come riferimento è una trave ovvero un corpo di lunghezza desiderato infinitamente rigida ovvero che hanno afflette anche sulla lunghezza molto elevata.
Forze
La forza è un grandezza fisica vettoriale ed è la causa del moto di un corpo. Viene rappresentata con una freccia caratterizzata da quattro fattori:
- Punto di applicazione: indica il punto in cui ha origine la forza
- Direzione: indica la retta lungo il quale questa forza agisce
- Intensità: indica quanto è grande la forza e viene fatta coincidere con la lunghezza della freccia
- Verso: viene rappresentata con la punta della freccia e indica dove è orientata la forza.
Viene indicata con una lettera maiuscola solitamente F l'unità di misura sono i Newton [N].

Solitamente non agisce una sola forza ma le forze che agiscono sono molteplici. Per poter studiare è necessario trovare la risultante utilizzando vari metodi grafici o teoremi.
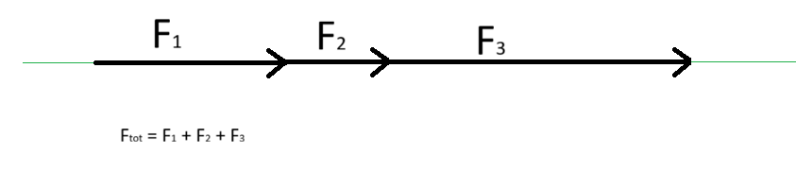
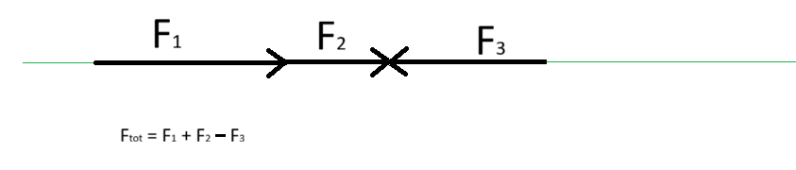
- Se le forze si trovano lungo la stessa direzione allora basta sommarle se il loro verso è concorde oppure sottrarle se è il loro verso è discorde:
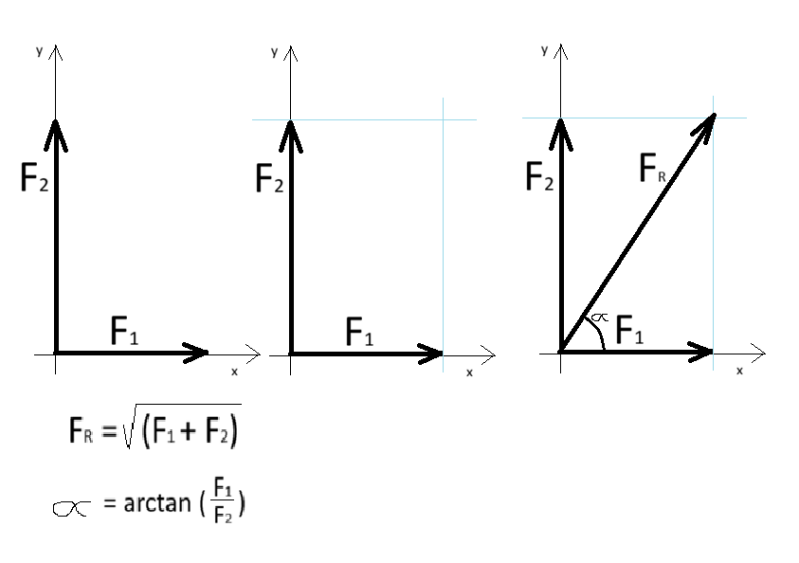
- Se le forze sono perpendicolari allora è possibile utilizzare in teorema di Pitagora per calcolare la risultante e l'arcotangente per calcolare l'angolo. In questo caso conviene utilizzare un piano cartesiano per avere il riferimento degli assi:
- Se le forze sono inclinate di un determinato angolo allora bisogna scomporle nelle loro componenti lungo l'asse x e lungo l'asse y. Successivamente vanno sommate lungo lo stesso asse per poi applicare il teorema di Pitagora:
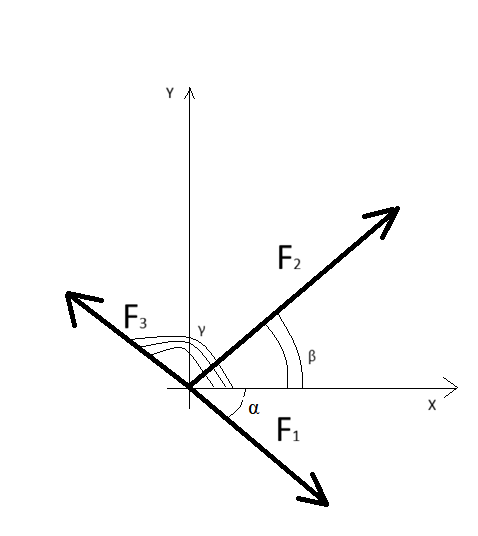
F1 = 20 N; a=-40°
F2 = 30 N; b= 40°
F3 = 18 N; c=130°
Scomposizione
F1x = F1 cos α=
F1y = F1 sin α =
F2x = F2 cos β=
F2y = F2 sin β =
F3x = F3cos γ=
F3y = F3 sin γ=
Somma lungo lo stesso asse:
Fx = F1x + F2x + F3x
Fy = F1y + F2y + F3y
Successivamente si applica il teorema di Pitagora per calcolare la risultante e l'arcotangente per calcolare l'angolo.
I vincoli
I vincoli rappresentano dei limiti ai movimenti di un corpo e possono bloccarne uno, due o tre. In base a quanti movimenti limitano vengono definiti come:
| vincolo | funzione |
|---|---|
| appoggio | Limita un solo movimento in uno dei due assi x, y quindi elimina un solo grado di libertà |
| carrello | Limita due movimenti in x o y ma consente la rotazione. Elimina due gradi di libertà |
| incastro | Elimina tre gradi di libertà ovvero lungo x, y e la rotazione |

La trave
Quando si studiano dei corpi in movimento naturalmente non possono considerarsi corpi complessi ma si deve partire da elementi semplici. Il corpo più semplice da studiare viene chiamato trave ed è rappresentato da un segmento continuo la cui lunghezza è molto maggiore del suo diametro di circa un ordine di grandezza. Nel momento in cui essa viene studiata bisogna considerare 3 gradi di libertà ovvero può muoversi nelle due dimensioni più la rotazione.
Per poterla studiare bisogna che sulla trave ci siano dei vincoli e delle sollecitazioni.
- I vincoli servono ad evitare che la trave si muova quando viene applicata la sollecitazione
- le sollecitazioni servono a capire come si comporta la trae quando viene "sforzata"
Calcolo dei gradi di libertà
La prima analisi da fare nello studio del sistema è quella di calcolare i gradi di libertà della trave ovvero quanti movimenti può effettuare la trave. La formula da utilizzare è la seguente:
gdl = 3 (numero travi) -1 x ( numero carrelli) - 2 x (numero cerniere) - 3 x (numero incastri)
esempi
Esempio 1
In figura è rappresentata una trave incastrata. Di questa si vanno a calcolare i gradi di libertà utilizzando la formula data:
gdl = 3 (n travi) -1 x (n carrelli) - 2 x (n cerniere) - 3 x (n incastri)=
= 3 (1) -1 x ( 0) - 2 x (0) - 3 x (1) =
= 3 - 0 - 0 - 3 = 0 gradi di libertà
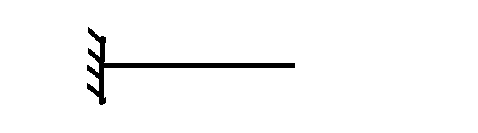
Siccome la trave ha 0 gradi di libertà viene chiamata ISOSTATICA ovvero il numero di vincoli coincide con il numero di gradi di libertà della trave e perciò essa non si muove. Questa è la condizione necessaria per studiarla
Esempio 2
In figura è rappresentata una trave appoggiata su due carrelli. Di questa si vanno a calcolare i gradi di libertà come fatto in precedenza:
gdl = 3 (n travi) -1 x (n carrelli) - 2 x (n cerniere) - 3 x (n incastri)=
= 3 (1) -1 x ( 2) - 2 x (0) - 3 x (0) =
= 3 - 2 - 0 - 0 = 1 gradi di libertà

Siccome la trave ha un grado di libertà viene chiamata LABILE ovvero ha ancora un movimento libero quindi non è possibile studiarla.
Esempio 3
In figura è rappresentata una trave appoggiata su due cerniere. Di questa si vanno a calcolare i gradi di libertà come fatto in precedenza:
gdl = 3 (n travi) -1 x (n carrelli) - 2 x (n cerniere) - 3 x (n incastri)=
= 3 (1) -1 x ( 0) - 2 x (2) - 3 x (0) =
= 3 - 0 - 4 - 0 = -1 gradi di libertà

Siccome la trave ha un grado di libertà in meno ovvero c'è un vincolo in più viene chiamata ISOSTATICA ovvero ha vincolo di troppo quindi non è possibile studiarla.
Esempio 4
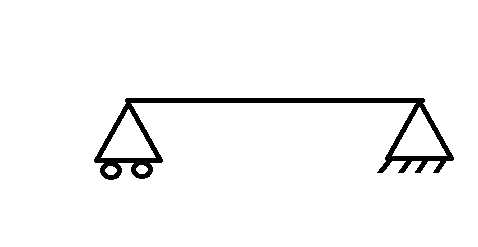
Di seguito è riportata una trave appoggiata - appoggiata.
gdl = 3 (n travi) -1 x (n carrelli) - 2 x (n cerniere) - 3 x (n incastri)=
= 3 (1) -1 x ( 1) - 1 x (2) - 3 x (0) =
= 3 - 1 - 2 - 0 = 0 gradi di libertà
La trave è isostatica ed è possibile studiarla
Ma perchè?
La trave deve risultare isostatica perché come vedremo più avanti andranno scritte delle equazioni, ovvero una per ogni vincolo presente. L'unico modo per avere una soluzione per una trave è quella di avere tre equazioni. Per la trave labile non ci sono i vincolo necessari a "tenerla ferma2 mentre per la trave iperstatica invece ci saranno 4 incognite per 3 equazioni e quindi daranno un risultato indeterminato.
Calcolo delle reazioni vincolari
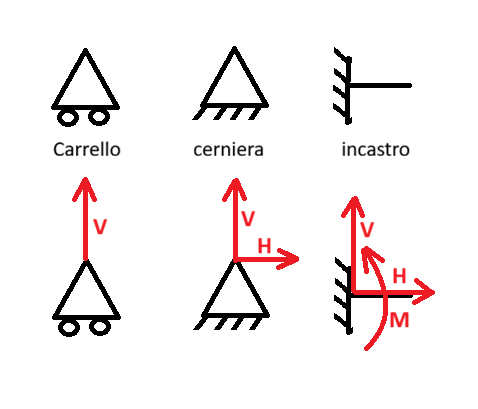
Quando si parla di reazioni vincolari si fa riferimento alle forze che sviluppano i vincoli per resistere alle sollecitazioni esterne. Per poterle studiare riporto l'immagine dei vincoli come fatto in alto ma con a fianco le reazioni vincolari che sviluppano.
Si indicano con:
- H le reazioni Orizzontali;
- V le reazioni verticali;
- M i momenti ( ovvero la rotazione).